Nghiệm thu nhiệm vụ KHCN cấp cơ sở “Nghiên cứu thiết kế bộ điều khiển trượt thích nghi trên cơ sở lô-gic mờ/mạng nơ-ron để bù vùng chết cho robot công nghiệp”
Chiều ngày 26/8/2026, Hội đồng nghiệm thu cấp cơ sở đã tiến hành đánh giá nhiệm vụ KHCN “Nghiên cứu thiết kế bộ điều khiển trượt thích nghi trên cơ sở lô-gic mờ/mạng nơ-ron để bù vùng chết cho robot công nghiệp” do TS. Vũ Thị Yến cùng nhóm nghiên cứu thực hiện. Buổi nghiệm thu diễn ra dưới sự chủ trì của PGS.TS. Hoàng Mạnh Kha - Chủ tịch Hội đồng.
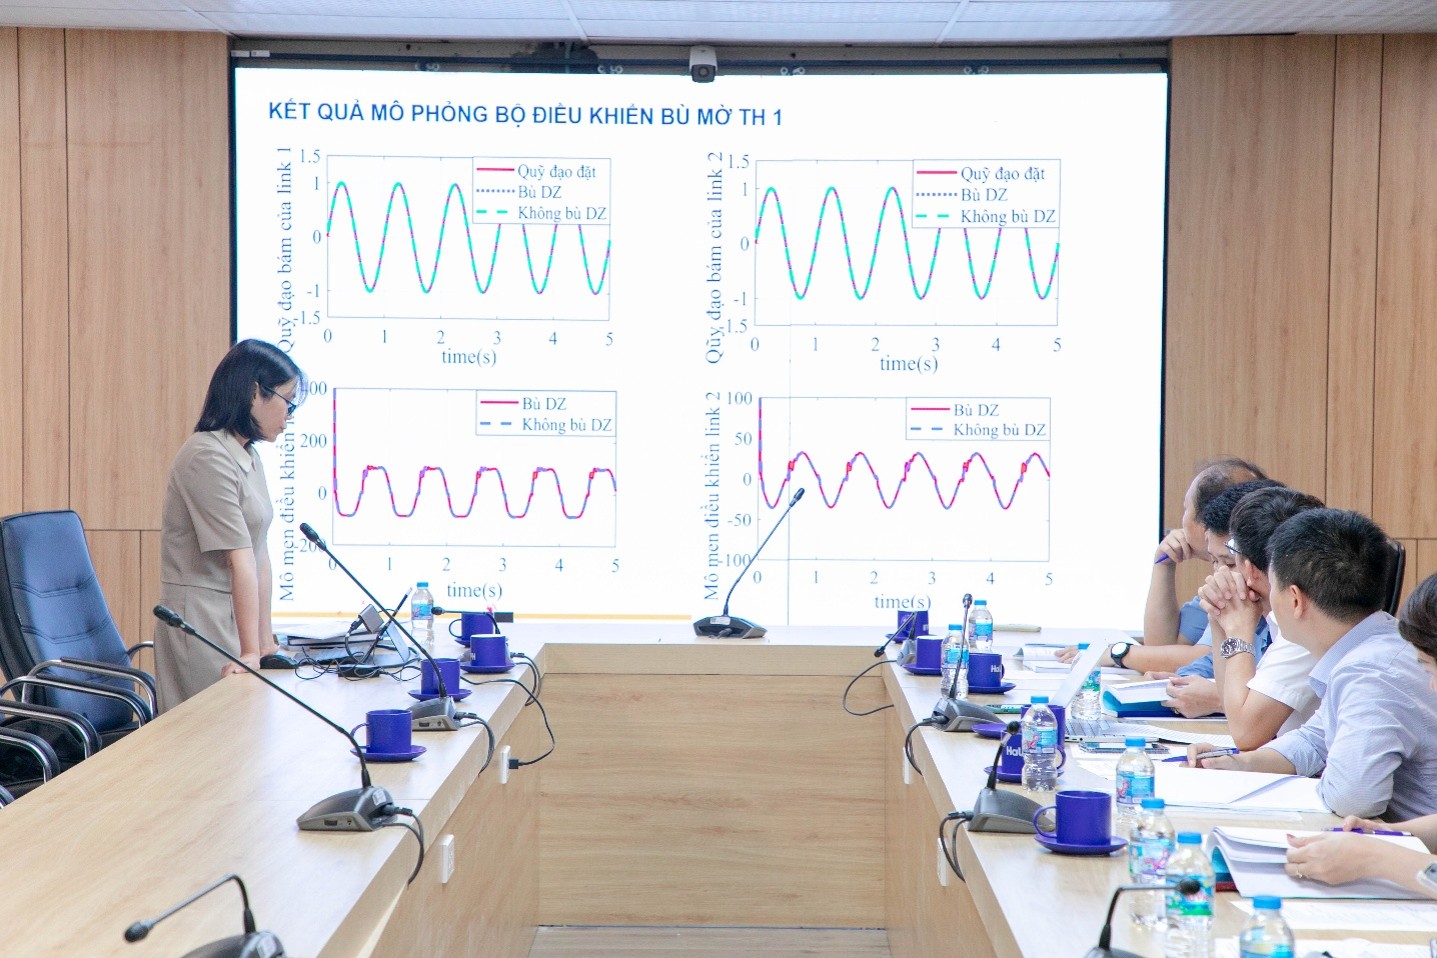
TS. Vũ Thị Yến - Chủ nhiệm nhiệm vụ KHCN báo cáo kết quả tổng kết trước Hội đồng
Robot công nghiệp là thành phần quan trọng của các hệ thống sản xuất thông minh, đòi hỏi độ chính xác cao, tốc độ lớn và khả năng làm việc ổn định trong môi trường có nhiều yếu tố bất định. Tuy nhiên, đặc tính phi tuyến, sai số mô hình, biến thiên tham số, nhiễu bên ngoài và đặc biệt là vùng chết trong cơ cấu truyền động có thể làm suy giảm chất lượng điều khiển, tăng sai số xác lập và giảm độ chính xác bám quỹ đạo. Xuất phát từ yêu cầu đó, nhiệm vụ KHCN do TS. Vũ Thị Yến chủ trì được triển khai nhằm nghiên cứu thuật toán điều khiển bám cho robot công nghiệp hai bậc tự do có xét đến vùng chết của cơ cấu truyền động. Nghiên cứu tập trung xây dựng mô hình động lực học, khảo sát đặc tính vùng chết và phát triển bộ điều khiển trượt thích nghi kết hợp lô-gic mờ hoặc mạng nơ-ron để ước lượng, bù trực tuyến đặc tính vùng chết, qua đó nâng cao độ chính xác và tính bền vững của hệ thống điều khiển.
Kết quả trọng tâm của nhiệm vụ KHCN là 01 bài báo đã được công bố trên tạp chí quốc tế Journal of Robotics and Control (xếp hạng Q2) và 01 bài báo trong nước được Hội đồng giáo sư nhà nước tính 0.75 điểm.
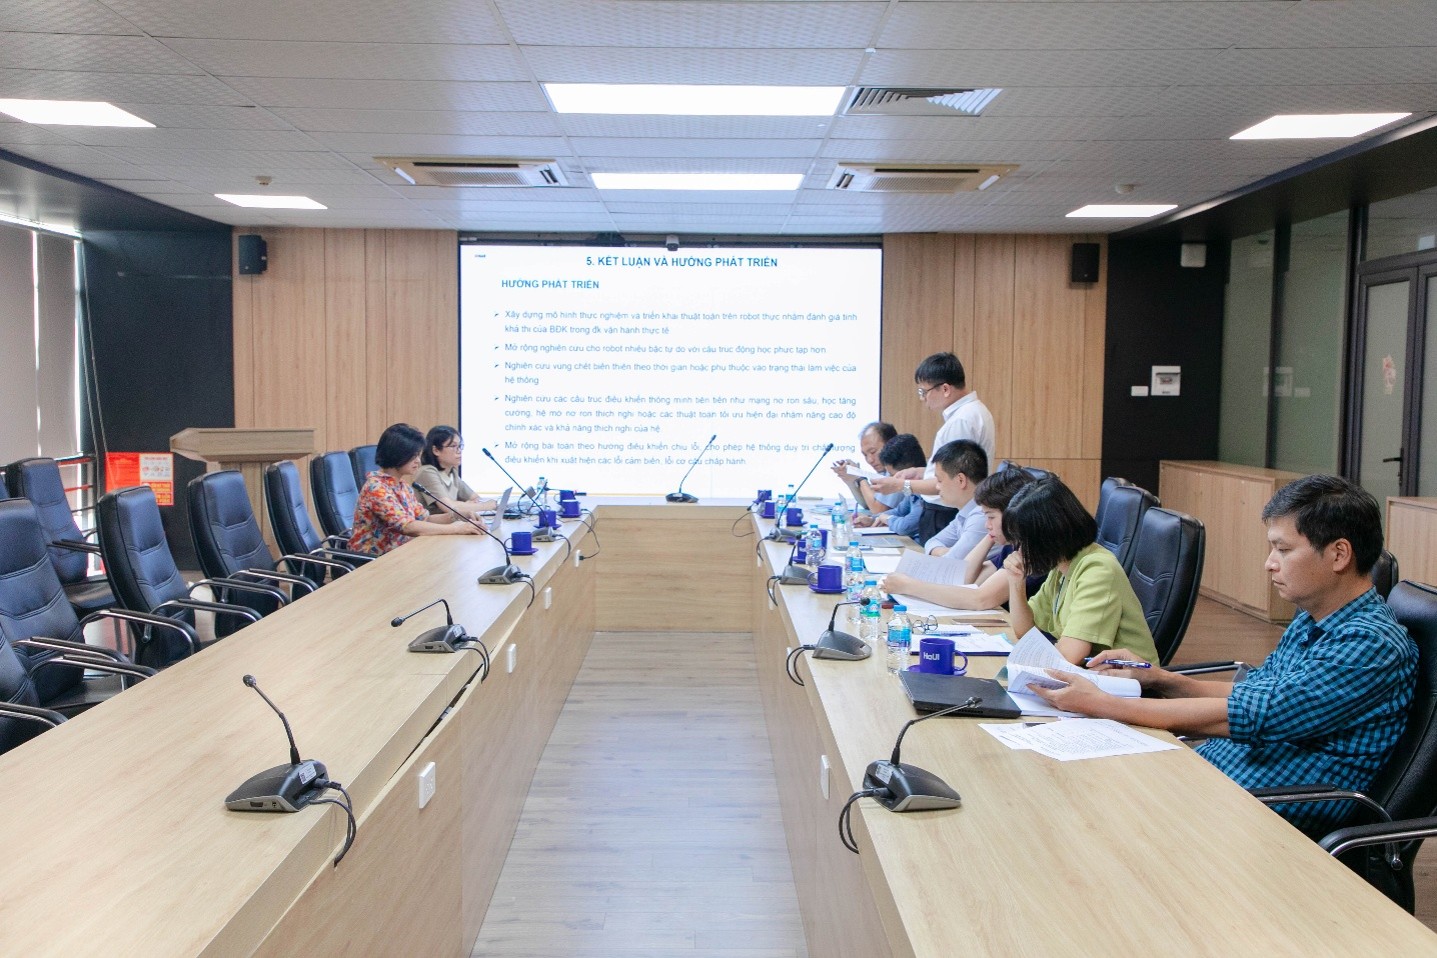
Hội đồng nghiệm thu góp ý, trao đổi với nhóm nghiên cứu
Về mặt chuyên môn, Hội đồng nhận định nhiệm vụ KHCN đã hoàn thành các mục tiêu, nội dung và đáp ứng các yêu cầu của nhiệm vụ khoa học và công nghệ cấp cơ sở. Báo cáo tổng kết được xây dựng với bố cục logic, trình bày đầy đủ từ phần tổng quan, cơ sở lý thuyết và thiết kế bộ điều khiển, kết quả mô phỏng, và hướng nghiên cứu tương lai. Để hoàn thiện hơn sản phẩm của nhiệm vụ KHCN, Hội đồng đề nghị nhóm nghiên cứu tiếp tục rà soát chuẩn hóa danh mục tài liệu tham khảo, nâng cao chất lượng báo cáo tổng kết.
Tiếp thu các ý kiến của Hội đồng, TS. Vũ Thị Yến cùng nhóm nghiên cứu đã giải trình các nội dung được góp ý và trao đổi về kết quả nghiên cứu.
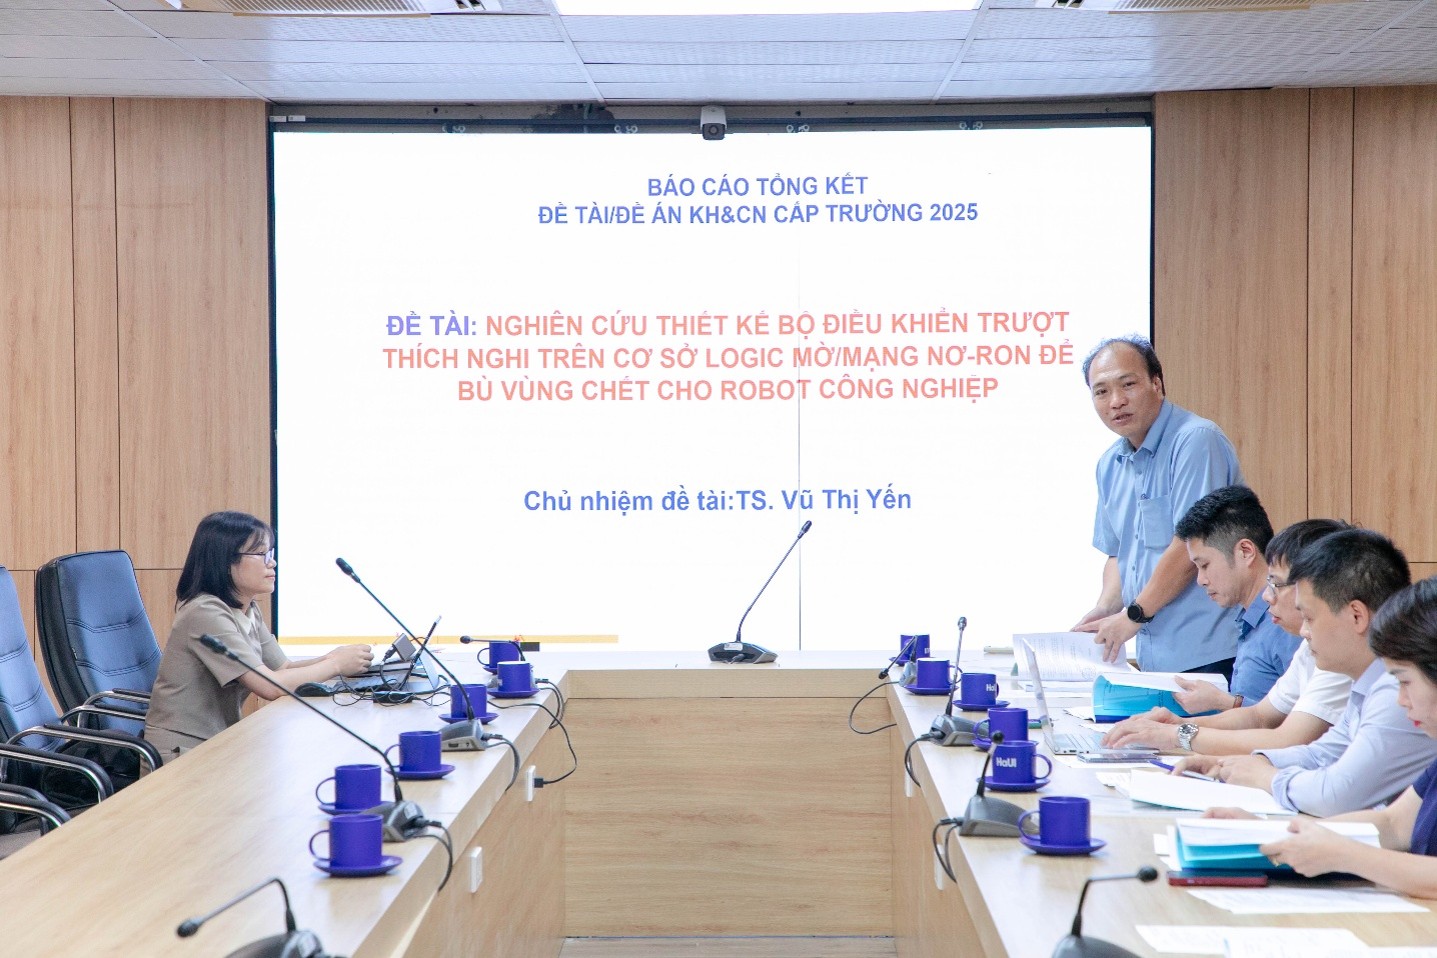
PGS.TS. Hoàng Mạnh Kha đánh giá kết quả thực hiện nhiệm vụ KHCN
Thay mặt Hội đồng, Chủ tịch Hội đồng, PGS.TS. Hoàng Mạnh Kha kết luận: kết quả của nhiệm vụ góp phần bổ sung cơ sở lý thuyết và phương pháp thiết kế bộ điều khiển cho robot công nghiệp có xét đến các yếu tố phi tuyến thực tế, tạo tiền đề cho các nghiên cứu ứng dụng và triển khai trên các hệ thống robot công nghiệp trong tương lai. Hội đồng kiến nghị nhóm thực hiện nhiệm vụ KHCN tiếp tục phát triển mô hình thực nghiệm, triển khai thuật toán trên robot thực, mở rộng nghiên cứu cho robot nhiều bậc tự do và xem xét các dạng vùng chết, yếu tố phi tuyến phức tạp hơn nhằm nâng cao khả năng ứng dụng của kết quả nghiên cứu.
Căn cứ vào kết quả báo cáo và đánh giá tổng hợp, Hội đồng nhất trí nghiệm thu nhiệm vụ KHCN và xếp loại Khá.
-
Thứ Sáu, 09:37 28/08/2026
Các bài đã đăng
Tin tiêu điểm


Hội thảo Quốc gia lần thứ 25 “Một số vấn đề chọn lọc của Công nghệ thông tin và Truyền thông” (VNICT 2022)
Thứ Năm, 18:30 08/12/2022
Trường Đại học Công nghiệp Hà Nội tổ chức Hội nghị Khoa học HaUI lần thứ V
Thứ Bảy, 14:16 30/10/2021
Hội đồng Giáo sư cơ sở Trường Đại học Công nghiệp Hà Nội tổ chức xét đạt tiêu chuẩn chức danh Phó giáo sư năm 2020
Thứ Năm, 10:43 30/07/2020
Hội nghị Tổng kết và Trao giải Sinh viên nghiên cứu khoa học - Lần thứ XI
Thứ Năm, 17:10 23/07/2020Các bài đã đăng

Nghiệm thu cấp cơ sở kết quả nhiệm vụ KHCN cấp tỉnh Ninh Bình “Nghiên cứu, xây dựng quy trình chế biến các sản phẩm từ quả chuối, nhằm hướng tới sản phẩm OCOP tỉnh Hà Nam”
Thứ Sáu, 09:44 28/08/2026
Đại học Công nghiệp Hà Nội tổ chức tập huấn công tác sáng chế trong lĩnh vực kỹ thuật, tự nhiên và công nghệ
Thứ Sáu, 09:56 07/08/2026
Nghiệm thu nhiệm vụ KHCN cấp cơ sở "Thiết kế và chế tạo cơ cấu xúc giác mềm tích hợp mô hình thị giác có hỗ trợ chống nhiễu ánh sáng cực đoan và lẫn màu sắc"
Thứ Tư, 16:31 05/08/2026
Nghiệm thu nhiệm vụ KHCN cấp cơ sở "Dạy học môn Giải tích theo hướng phát triển tư duy thuật toán cho sinh viên Trường Đại học Công nghiệp Hà Nội"
Thứ Tư, 09:31 29/07/2026

Video giới thiệu
Copyright © 2018 Đại học Công nghiệp Hà Nội